


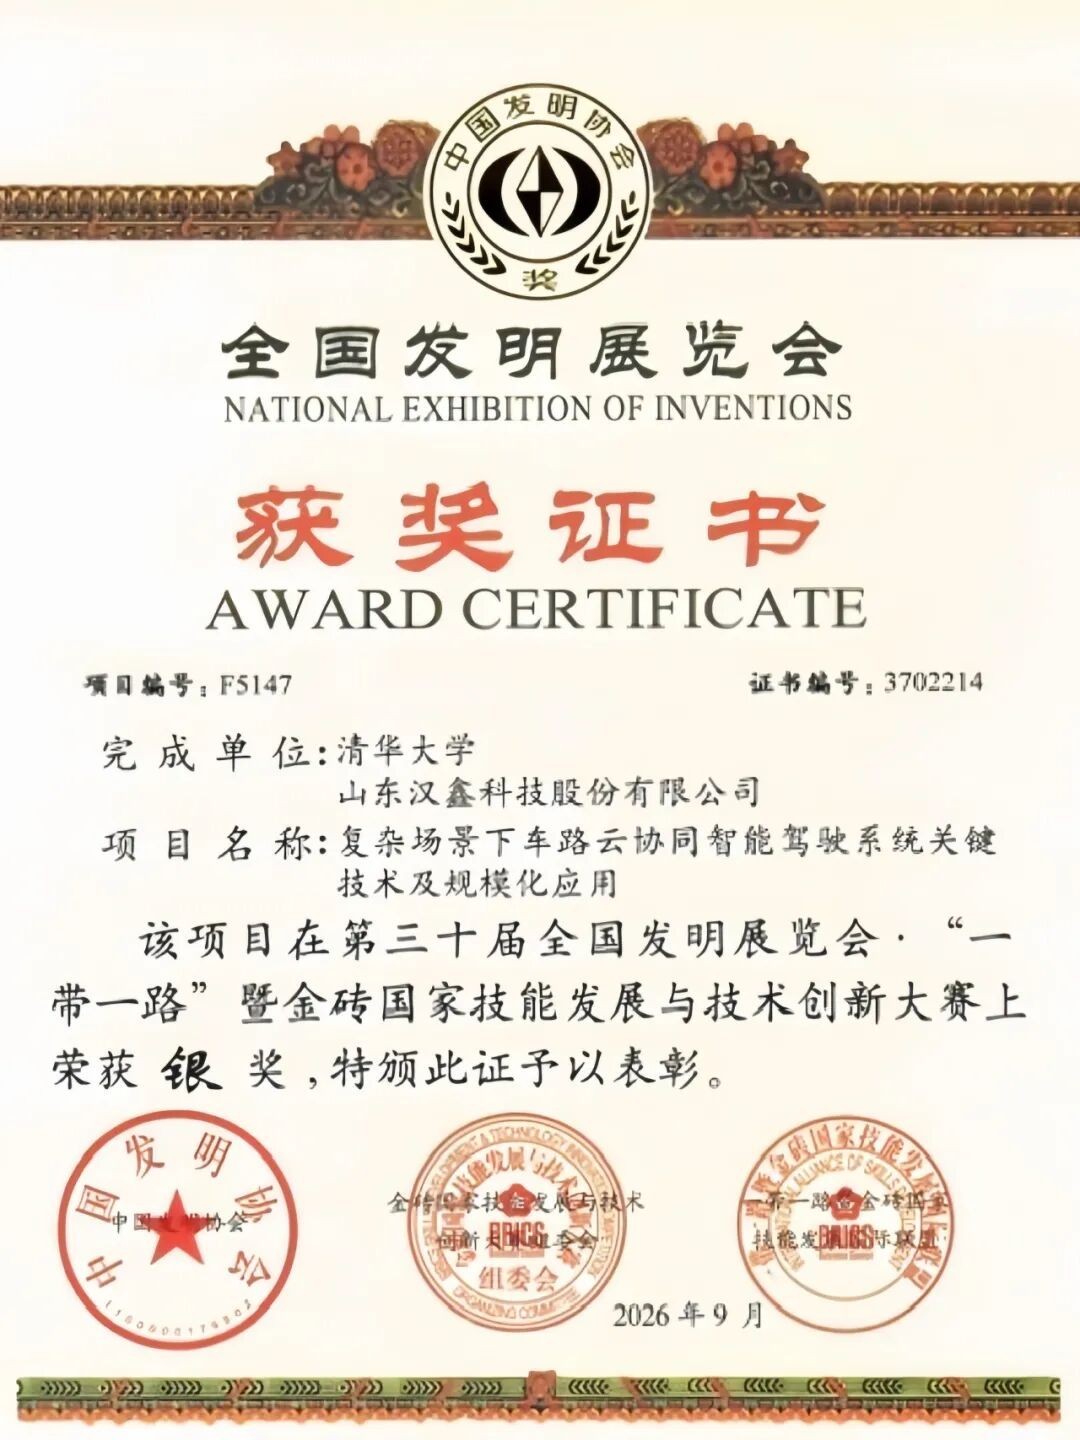
9月23日至25日,第三十届全国发明展览会 ·“一带一路”暨金砖国家技能发展与技术创新大赛在河北石家庄举办。本届展会由中国发明协会主办,集中展出1200余项科创项目。清华大学与山东汉鑫科技股份有限公司联合完成的“复杂场景下车路云协同智能驾驶系统关键技术及规模化应用”项目,经评审荣获大赛银奖。
PART 01
一个项目,两支团队
从算法研究到工程落地
该项目由汉鑫科技与清华大学车辆与运载学院殷嘉伦博士团队联合完成。项目围绕复杂场景下智能驾驶“感知难、协同弱、调度散”的实际问题,沿“车端自主感知与控制—路侧协同增强—云端智能管控—多场景运营保障”的技术路线开展攻关,已获授权发明专利10项。
在车端感知层面,项目针对异构传感器时间不同步、空间位姿偏移,以及强光、夜间、雨雪雾等复杂工况,研发多传感器时空一体化在线校准与多模态融合方法,提升复杂环境下识别的准确性与稳定性。在车路协同层面,提出基于高度建模的路侧三维目标检测方法与稀疏特征时空重建方法,在带宽受限工况下兼顾感知精度与通信时延,相关方法被NVIDIA"DeepStream-3DMulti-ModalV2XFusion"项目采纳。在云端管控层面,研发V2X智能AI基站、路侧感知设备与智能网联汽车云控平台,建立"监测—预警—干预—恢复"的闭环运行机制,形成多车型、多场景的模块化复制能力。项目团队研发的MVS-Fusion算法,曾在nuScenes视觉3D检测榜单取得世界第一名的成绩。
高校与企业的分工在这条技术路线中各有落点:清华团队侧重感知与决策算法的原创研究,汉鑫科技侧重系统工程实施与多场景运营,二者共同把实验室成果推进到可规模化交付的产品形态。
PART 02
构建完整产业化链条
调度作业效率
该项目同步构建起“技术研发—系统集成—场景适配—工程实施—运营服务”的完整产业化链条,形成系列化产品体系,建立起跨车型、跨场景、跨作业流程的快速复制能力。
在应用层面,智能网联汽车云控平台已作为“车路云一体化”核心中枢,落地于烟台市智慧城市交通专项项目(一期);相关自动驾驶产品已在多个城市开展测试与运营,覆盖开放道路、机场保障、园区物流、无人清扫等多种场景。
在特种作业场景,项目成果已应用于哈尔滨太平国际机场等场景,车辆作业效率明显提升,人工及调度管理成本有所下降;场区无人驾驶物流牵引车实现7×24小时编组运营,新一代物流车与无人驾驶清扫车也已形成批量交付能力。
全国发明展览会创办于1985年,是国内发明创新领域历史悠久、影响力强的标杆性展会,此次获奖,是校企双方在“车路云一体化”方向深化合作的阶段性成果,双方将继续联合研发,把研发成果转化为产线、路段与专用场景中可验证、可复制的生产力。
免责声明:本文为企业宣传商业资讯,仅供用户参考,如用户将之作为消费行为参考,凤凰网敬告用户需审慎决定。
频道推荐



